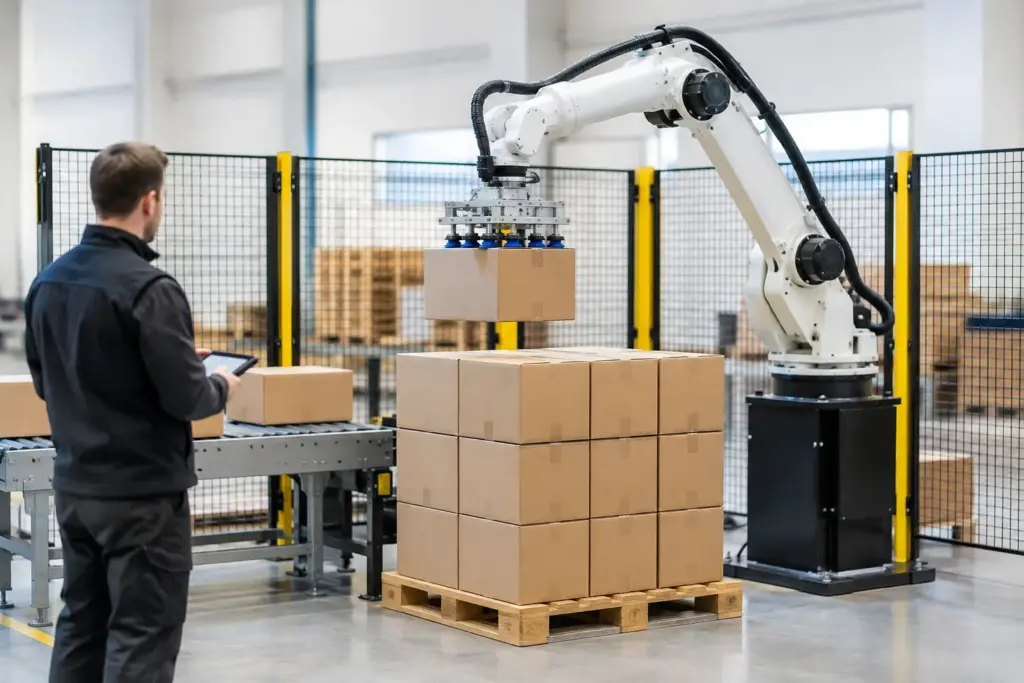
Een palletiseerrobot neemt zwaar en repeterend werk over, maar verandert tegelijk de risico’s aan het einde van de productielijn. Deze case study veilige palletiseerrobot laat zien hoe een geanonimiseerde productielocatie een bestaande robotcel opnieuw heeft ingericht. Het doel was niet alleen voldoen aan de veiligheidseisen, maar ook een veilige werkwijze realiseren die operators, monteurs en productieplanning daadwerkelijk konden volgen.
De situatie is herkenbaar voor veel productie- en logistieke omgevingen: de palletiseercel draaide jarenlang betrouwbaar, terwijl productwisselingen, onderhoud en kleine storingen steeds vaker buiten de oorspronkelijke uitgangspunten vielen. Daardoor ontstonden informele werkwijzen rondom een machine die technisch nog functioneerde, maar waarvan de veiligheidsvoorzieningen niet meer goed aansloten op de dagelijkse praktijk.
Case study veilige palletiseerrobot: de uitgangssituatie
De installatie bestond uit een robot die dozen oppakte vanaf een aanvoerbaan en deze op pallets stapelde. Zodra een pallet vol was, bracht een palletwagen de lading naar de wikkelzone en werd een lege pallet ingevoerd. In theorie was het proces overzichtelijk. In de praktijk moesten operators regelmatig een scheefgelopen doos rechtzetten, folie verwijderen of een palletpatroon aanpassen.
De cel had een hekwerk met een toegangsdeur en een veiligheidsvergrendeling. Aan de uitvoerzijde was echter ruimte nodig voor palletafvoer. Die opening was afgeschermd met een lichtscherm, maar de plaatsing bood geen afdoende bescherming tegen het bereiken van de gevarenzone vanuit alle richtingen. Ook bleek de stopafstand van de robot en de transportbanden niet opnieuw beoordeeld te zijn nadat de lijn was aangepast.
Bij storingen ontstond een tweede aandachtspunt. Operators konden de cel via de deur betreden nadat de installatie stilgezet was. Onderhoudsmedewerkers werkten soms met de besturingskast geopend en de robot in handbediening. Dat is niet per definitie onveilig, maar het vraagt wel om duidelijke bedrijfsmodi, beperkte snelheid, een hold-to-run-bediening en een procedure die voorkomt dat anderen de installatie onverwacht opnieuw starten.
De vraag aan Promasafe was daarom breder dan het leveren van een hekwerk of sensor. De productielocatie wilde weten welke risico’s werkelijk aanwezig waren, welke maatregelen technisch passend waren en hoe de cel beschikbaar kon blijven tijdens de ombouw.
Risicoanalyse als vertrekpunt, niet als einddocument
De eerste stap was een risicoanalyse van de volledige palletiseeropstelling. Daarbij is niet alleen naar de robot gekeken, maar naar alle bewegingen en handelingen rondom de cel: de invoer van dozen, de palletaanvoer, de uitvoer, het wisselen van pallets, reinigen, storingen oplossen en gepland onderhoud.
Dat onderscheid is essentieel. Een veiligheidsvoorziening die de robotcel tijdens normale productie goed beschermt, kan tekortschieten zodra iemand een blokkade moet verhelpen. Juist die minder frequente handelingen zijn vaak het moment waarop mensen dicht bij bewegende delen komen en werkwijzen onder tijdsdruk ontstaan.
Tijdens de analyse kwamen onder meer de volgende risico’s naar voren: geraakt worden door de robotarm of grijper, beknelling tussen pallet en transportbaan, toegang via de uitvoeropening, onverwacht herstarten na een stop en onvoldoende zicht op de cel bij handmatige bediening. De beoordeling keek daarbij naar ernst, blootstelling en mogelijkheid tot vermijden van gevaar. Ook de bestaande veiligheidsfuncties zijn beoordeeld op hun benodigde betrouwbaarheid.
Normen vormen hierbij een technisch kader, geen standaardoplossing. Voor de risicobeoordeling is de aanpak volgens EN ISO 12100 relevant. Voor de besturing van veiligheidsfuncties speelt EN ISO 13849-1 een belangrijke rol. Afhankelijk van de machine, de toepassing en de datum van ingebruikname kunnen aanvullende eisen gelden. De concrete normtoepassing moet altijd worden afgestemd op de volledige installatie en de verantwoordelijkheid van de fabrikant of integrator.
Van losse maatregelen naar een werkbare veiligheidszone
De oplossing begon met een heldere scheiding tussen de veilige looproute en de gevarenzone. Het bestaande machinehekwerk is aangepast op de feitelijke reikwijdte van de robot, de grijper en de last. Bij een palletiseerrobot moet niet alleen rekening worden gehouden met de armbeweging, maar ook met een doos die verschuift, een pallet die niet correct gepositioneerd staat of een last die de contour van de robot overschrijdt.
Aan de uitvoerzijde is de beveiliging opnieuw ontworpen. Een lichtscherm kan een goede keuze zijn wanneer pallets zonder fysieke barrière de cel moeten verlaten. Dan moeten resolutie, detectiehoogte, veiligheidsafstand en de reactie van alle betrokken bewegingen aantoonbaar kloppen. Wanneer een medewerker via de opening alsnog de gevarenzone kan bereiken voordat de machine veilig stilstaat, is een lichtscherm alleen niet voldoende.
In deze situatie is gekozen voor een combinatie van vaste afscherming, een beveiligde toegang en een zorgvuldig gepositioneerde optische beveiliging bij de palletdoorvoer. De veiligheidsfunctie stopt niet alleen de robot, maar brengt ook de pallettransporteur en relevante randapparatuur naar een veilige toestand. Daarmee wordt voorkomen dat een medewerker wel beschermd is tegen de robot, maar alsnog gevaar loopt door een bewegende pallet of band.
De toegangsdeur kreeg een vergrendeling met borging zolang er nog gevaarlijke beweging of restenergie aanwezig kan zijn. Pas nadat de veilige toestand is bereikt, kan toegang worden toegestaan. De exacte uitvoering hangt af van de stopcategorie, de aanwezige energieën en de benodigde toegangstijd. Een deur simpelweg vergrendelen is geen doel op zich: de bediening moet begrijpelijk blijven en mag geen aanleiding geven om beveiligingen te omzeilen.
Handbediening en storingen vragen om aparte keuzes
Een veelgemaakte aanname is dat een robot in handbediening automatisch veilig is. Dat klopt niet. De risico’s veranderen, maar verdwijnen niet. Bij programmeren of testen kan iemand zich juist binnen de cel bevinden, dicht bij de robot en de grijper.
Voor deze palletiseeropstelling zijn de bedrijfsmodi daarom scherp van elkaar gescheiden. In automatische modus is toegang tot de gevarenzone niet mogelijk zolang de installatie kan bewegen. In instel- of handbediening is de snelheid beperkt en kan beweging alleen plaatsvinden via een bewust bediende voorziening. De keuze van de modus is beveiligd tegen onbevoegd gebruik en voor elke modus is vastgelegd welke veiligheidsfuncties actief moeten blijven.
Ook de storingsprocedure is aangepast. Een operator hoeft voor een eenvoudige blokkade niet te improviseren met een doos door een opening heen. Waar mogelijk is de oorzaak buiten de cel zichtbaar gemaakt via statusinformatie op het bedienpaneel. Als fysieke toegang nodig is, volgt een vaste stop- en toegangsprocedure. Complexe storingen en werkzaamheden binnen de cel gaan naar bevoegde medewerkers.
Dat lijkt organisatorisch, maar het is direct verbonden met machineveiligheid. De beste technische oplossing verliest waarde als de handeling die medewerkers moeten uitvoeren te omslachtig is voor de productiedruk. Daarom zijn operators en onderhoud al tijdens de ontwerpfase betrokken bij de routes, resetlocaties en storingssituaties.
Validatie toont aan dat de beveiliging doet wat zij moet doen
Na installatie van de maatregelen is de veiligheidsfunctie niet alleen visueel gecontroleerd. De werking is gevalideerd: stopt de installatie bij onderbreking van de beveiliging, is de stilstandtijd correct meegenomen in de veiligheidsafstand, voorkomt de deurvergrendeling toegang bij gevaar en werkt de reset uitsluitend vanaf een positie met voldoende zicht op de cel?
Daarnaast is gecontroleerd of de veiligheidsketen alle relevante onderdelen uitschakelt. Bij robotcellen kan een gedeeltelijke stop onvoldoende zijn wanneer een transportband, heftafel of grijper nog beweging kan veroorzaken. De validatie richt zich daarom op de volledige risicovolle beweging en niet uitsluitend op het component dat het signaal ontvangt.
De resultaten zijn vastgelegd in technische documentatie, aangevuld met elektrische schema’s, instellingen en instructies voor gebruik en onderhoud. Dit ondersteunt de onderbouwing van de veiligheidsmaatregelen en voorkomt dat een toekomstige wijziging ongemerkt een veiligheidsfunctie aantast.
Continuïteit tijdens de ombouw
Een veilige aanpassing hoeft een productielijn niet langdurig stil te zetten, maar vraagt wel om voorbereiding. In deze case zijn werkzaamheden vooraf ingemeten en zoveel mogelijk voorbereid. De ombouw vond plaats tijdens een gepland productiemoment met beperkte bezetting. Vervolgens is gefaseerd getest: eerst de mechanische afscherming, daarna de veiligheidsbesturing en ten slotte de volledige proceswerking met pallets en producten.
Er waren ook praktische keuzes. Een volledig gesloten cel biedt vaak een hoge mate van fysieke bescherming, maar kan onhandig zijn als pallets frequent handmatig moeten worden gecorrigeerd. Een ruimere opening versnelt logistiek, maar stelt hogere eisen aan de detectie en veiligheidsafstand. De gekozen oplossing is daarom gebaseerd op de werkelijke palletstroom, beschikbare ruimte en aard van de interventies, niet op een standaardtekening.
De productiemedewerkers kregen na ingebruikname een korte, taakgerichte instructie. Niet als een eenmalige aftekening, maar aan de hand van de handelingen die zij dagelijks uitvoeren: starten, pallet wisselen, een melding beoordelen en veilig hulp inschakelen. Onderhoud kreeg aanvullende uitleg over de bedrijfsmodi, de vergrendeling en wijzigingen die invloed hebben op de gevalideerde veiligheidsfunctie.
Een palletiseerrobot is pas goed beveiligd wanneer de technische maatregelen en het dagelijkse werk hetzelfde verhaal vertellen. Wie een bestaande cel wil aanpassen, doet er daarom goed aan eerst te kijken naar wat er werkelijk gebeurt bij productwissels, storingen en onderhoud. Daar ligt meestal de informatie die nodig is om veiligheid werkbaar te maken.