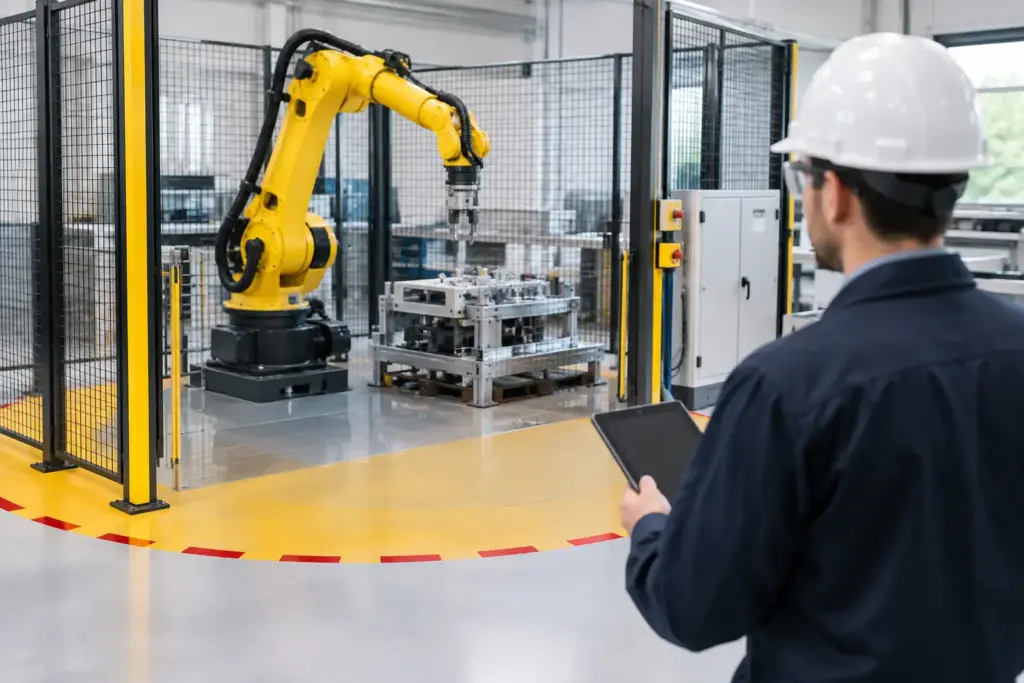
Een hekwerk dat net buiten het robotbereik staat, is niet automatisch veilig. De robot kan nog uitlopen, een grijper kan een product verliezen en een medewerker kan door een opening verder reiken dan op het eerste gezicht lijkt. Veiligheidsafstand rond robotcellen berekenen vraagt daarom om meer dan het meten van de maximale robotarm. Het is een technische beoordeling van stopafstand, bereikbaarheid, toegang en het feitelijke gebruik van de cel.
Voor productiebedrijven is dit een onderwerp met directe gevolgen voor mens én continuïteit. Een te krappe opstelling kan leiden tot onveilige toegang en kostbare aanpassingen na oplevering. Een onnodig ruime afscherming neemt kostbare vloeroppervlakte in en belemmert materiaalstromen, onderhoud en omsteltijden. De juiste afstand is dus normconform, maar vooral ook werkbaar in de dagelijkse operatie.
Begin bij het gevaar, niet bij de standaardafstand
Er bestaat geen vaste veiligheidsafstand die voor iedere robotcel geldt. De benodigde afstand hangt af van de gevaren die binnen en rondom de cel aanwezig zijn. Denk aan de robotbeweging zelf, het werkstuk, scherpe delen, lasstraling, hete oppervlakken, spatten, vallende producten en randapparatuur zoals draaitafels, transportbanen of persen.
Breng eerst het volledige gevaarlijke gebied in kaart. Dat is breder dan de opgegeven werkradius van de robot. Neem de afmetingen van de end-of-arm tooling mee, inclusief grijpers, laskoppen en wisselgereedschappen. Beoordeel ook de maximaal mogelijke werkstukafmeting en de baan die het werkstuk aflegt. Bij een palletiseerrobot kan de last bijvoorbeeld buiten de contour van de robot komen. Bij een lascel kan de praktische gevarenzone worden bepaald door lasspatten en rook, niet alleen door beweging.
Kijk vervolgens naar de gebruikssituaties. In de automatische cyclus is het risico anders dan tijdens instellen, storingen oplossen, schoonmaken of onderhoud. Juist bij die niet-routinematige handelingen ontstaan vaak onveilige gewoonten, bijvoorbeeld wanneer een operator een sensor passeert om snel een product recht te leggen.
Twee berekeningen die vaak door elkaar worden gehaald
Bij het bepalen van afschermingen zijn doorgaans twee vragen aan de orde. Kan iemand een gevaarlijke zone bereiken door of over de afscherming? En staat een persoon bij activerende beveiliging ver genoeg van het gevaarlijke punt wanneer de machine stopt? Die vragen kennen een andere aanpak.
Afstand bij lichtschermen, laserscanners en drukmatten
Wanneer een veiligheidsvoorziening de robotcel stopt zodra iemand het detectieveld betreedt, wordt de positie ervan bepaald aan de hand van de stopafstand. De bekende basisrelatie uit NEN-EN ISO 13855 is:
S = K × T + C
Hierbij is S de minimale afstand tussen het detectiepunt en het gevaarlijke gebied. K is de aangenomen naderingssnelheid van een persoon, T is de totale stoptijd en C is een aanvullende afstand die rekening houdt met het binnendringen in het detectieveld of het bereiken van het gevaar.
De totale stoptijd is geen schatting. Deze bestaat uit de reactietijd van sensor, veiligheidsbesturing en uitgang, plus de tijd die de robot en eventuele gekoppelde machines nodig hebben om daadwerkelijk tot stilstand te komen. Bij een robotcel moet die stoptijd worden vastgesteld voor de ongunstigste situatie. Payload, gereedschap, snelheid, armpositie, zwaartekracht en slijtage van remmen kunnen invloed hebben op de uitloop.
Een vereenvoudigd rekenvoorbeeld maakt het verschil duidelijk. Stel dat de gemeten totale stoptijd 0,45 seconde bedraagt. Wordt voor de naderingssnelheid 1.600 mm/s gebruikt en geldt een aanvullende afstand van 120 mm, dan is de uitkomst: 1.600 × 0,45 + 120 = 840 mm. Het detectiepunt mag dan niet dichter dan 840 mm bij het gevaarlijke gebied liggen. In de praktijk moet ook worden gecontroleerd of iemand het gevaar vanaf de zijkant, onder het veld of via een naastgelegen opening kan bereiken.
De waarden voor K en C zijn afhankelijk van het toegepaste beveiligingsmiddel, de resolutie, de montagehoogte en de manier waarop iemand kan naderen. Een verticaal lichtscherm bij een doorgang vraagt een andere beoordeling dan een horizontale laserscanner voor toegangsbewaking. Gebruik daarom niet blind een waarde uit een eerder project.
Afstand en maatvoering van vaste afschermingen
Bij een vast hekwerk of plaatwerkafscherming is de stopafstandformule niet het vertrekpunt. Dan gaat het om de vraag of armen, handen, vingers of het hele lichaam door een opening, onder een hek of over een rand het gevaar kunnen bereiken. NEN-EN ISO 13857 geeft hiervoor richtwaarden op basis van openingen en afstanden.
Een gaashek met een grote maas kan op grotere afstand van het gevaarlijke gebied veilig zijn dan fijnmazig gaas dat dichterbij staat. Ook de vrije ruimte onder het hek telt mee. Een opening van enkele centimeters onder een afscherming kan al voldoende zijn om een voet of been in een risicogebied te brengen. Bij het ontwerp van een robotcel worden maaswijdte, draaddikte, hoogte van het hekwerk, afstand tot de robotbaan en eventuele horizontale liggers daarom als één geheel beoordeeld.
Let ook op overreiken. Een afscherming die hoog genoeg lijkt, kan alsnog worden gepasseerd als een operator op een pallet, trapje of bordes kan klimmen. Platforms, rollenbanen, voorraadstellingen en machineframes kunnen onbedoeld als opstap fungeren. Dat vraagt soms om een hogere afscherming, een aangepaste lay-out of het wegnemen van de opstapmogelijkheid.
De robot stopt niet altijd op dezelfde plek
Een veilige afstand baseren op de geprogrammeerde normale baan is een veelgemaakte fout. Robots kunnen tijdens een foutconditie, herstelactie of handbediende beweging een andere positie innemen. Bovendien is stoppen niet hetzelfde als direct stilstaan. De beweging na een stopcommando moet worden meegenomen in de bepaling van het gevaarlijke gebied.
Bij een integrale beoordeling worden daarom de volgende situaties onderzocht:
- maximale robotreikwijdte inclusief gereedschap en product;
- uitloop na een veiligheidsstop bij relevante belastingen en snelheden;
- bewegingen van externe assen, draaitafels, lineaire units en transportbanen;
- gevaren die na stilstand aanwezig blijven, zoals opgeslagen pneumatische energie, hete delen of vallende lasten.
Vooral de koppeling met randapparatuur verdient aandacht. Een lichtscherm dat de robot stopt, is onvoldoende wanneer een draaitafel nog doorloopt of wanneer een transportbaan een medewerker richting een knelpunt voert. Veiligheid moet op celniveau functioneren: de veiligheidsfunctie moet alle relevante gevaren tijdig naar een veilige toestand brengen.
Toegang voor productie en onderhoud vraagt een ander ontwerp
Een robotcel heeft meestal meer dan één toegangspunt. Operators hebben ruimte nodig voor het aanvoeren van materiaal, het afvoeren van pallets en het oplossen van eenvoudige verstoringen. Technische dienst en externe partijen moeten bij onderhoud soms volledig in de cel kunnen werken. Elke toegang vraagt een passende maatregel.
Deuren en luiken worden doorgaans beveiligd met vergrendelde veiligheidsschakelaars. Als het gevaar na het openen nog niet direct weg is, kan een vergrendeling nodig zijn die de deur gesloten houdt tot de veilige toestand is bereikt. Bij toegangen waar iemand de cel volledig kan betreden, zijn een resetfunctie buiten de gevarenzone, goed zicht op de cel en voorzieningen tegen onverwacht herstarten essentieel. De reset is geen startknop en mag nooit automatisch herstarten veroorzaken.
Een praktische opstelling voorkomt dat medewerkers beveiligingen moeten omzeilen. Plaats bedienpunten, materiaalbuffers en afvalafvoer zó dat veelvoorkomende handelingen buiten de cel kunnen plaatsvinden. Maak voor storingen duidelijk welke toegang is bedoeld en welke veilige werkwijze geldt. Daarmee beperkt u niet alleen het risico, maar ook stilstand door onduidelijke procedures.
Van berekening naar aantoonbare veiligheid
Een berekening is pas bruikbaar wanneer de invoer aantoonbaar klopt. Leg daarom de gemeten stoptijden, gebruikte aannames, tekeningen, maaswijdtes, afstanden en testresultaten vast in het technisch dossier en de risicobeoordeling. Bij wijzigingen aan robotprogramma’s, payloads, tooling of veiligheidsbesturing moet opnieuw worden beoordeeld of de uitgangspunten nog gelden.
Validatie hoort daarbij. Meet na installatie de werkelijke stopprestaties en controleer of alle toegangen, openingen en mogelijke omwegen zijn meegenomen. Controleer ook de praktische kant: kan de operator veilig werken zonder onnodige looproutes, kan onderhoud zijn werk uitvoeren en blijven noodstoppen, vluchtmogelijkheden en zichtlijnen bereikbaar?
Promasafe ondersteunt dit traject van risicoanalyse en safety engineering tot de levering en installatie van afschermingen, veiligheidssensoren en toegangsbeveiliging. Zo wordt een theoretische afstand vertaald naar een cel die aansluit op uw proces en aantoonbaar veilig functioneert.
De beste veiligheidsafstand ontstaat niet achter het bureau, maar op de productievloer: meet de werkelijke stoptijd, bekijk het gedrag rond de cel en toets het ontwerp voordat de eerste ploeg ermee werkt.